

Een Autopilot op een voerboot klinkt misschien in eerste instantie een beetje luxe.
Totdat je ermee vist.
Want het grootste voordeel van een Autopilot op je voerboot is niet dat je zelf niet meer hoeft te sturen.
Het gaat vooral om één ding: steeds opnieuw zo dicht mogelijk op dezelfde stek uitkomen.
Wat doet een Autopilot?
Een Autopilot gebruikt GPS/GNSS om de positie van je voerboot te bepalen.
Je kunt locaties op het water opslaan als waypoint en de boot vervolgens automatisch naar zo’n positie laten varen.
Stel dat je met je fishfinder een mooie harde plaat vindt op 160 meter afstand.
Je slaat die positie op.
Lijn uitvaren. Rig erop. Voer erbij.
Later wil je opnieuw precies die stek bevissen.
In plaats van op zicht ongeveer dezelfde richting op te varen, selecteer je het opgeslagen punt en laat je de Autopilot je helpen om weer naar die locatie te varen.
Dat is eigenlijk de grote kracht ervan.
Hoe nauwkeurig is een Autopilot?
Dat verschilt behoorlijk per systeem.
Bij veel reguliere Autopilot-systemen voor voerboten ligt de nauwkeurigheid grofweg rond de 60 centimeter tot 1 meter.
Er zijn ook high-accuracy Autopilot-systemen die onder goede omstandigheden aanzienlijk nauwkeuriger kunnen werken, bijvoorbeeld rond de 10 tot 20 centimeter.
Dat klinkt misschien alsof je je rig dan iedere keer exact op dezelfde vierkante centimeter kunt leggen, maar zo simpel is het in de praktijk niet.
De Autopilot bepaalt namelijk waar je voerboot zich bevindt.
Op het moment dat je je rig en voer dropt, kunnen bijvoorbeeld stroming, wind, diepte en het afzinken van je montage nog invloed hebben op waar alles uiteindelijk op de bodem terechtkomt.
Je vaart dus heel nauwkeurig terug naar dezelfde positie, maar exact dezelfde plek op de bodem garanderen is lastig.
Je zit er wél een heel stuk dichter bij dan wanneer je puur op zicht vaart.
Vooral handig op grotere afstand
Op 30 meter afstand kun je vaak nog aardig inschatten waar je voerboot ligt.
Op 150 of 200 meter wordt dat een ander verhaal.
Zeker op groot water waar weinig herkenningspunten aanwezig zijn.
Een verschil van een paar meter vanaf de kant lijkt misschien niet zoveel, maar onder water kan dat precies het verschil zijn tussen bovenop een talud liggen of ernaast.
Daarom zie je Autopilot veel terug bij vissers die op grotere afstand heel gericht hun stekken bevissen.
Eerst zoeken, daarna opslaan
Zelf vinden we de combinatie van fishfinder en Autopilot misschien nog wel interessanter.
Je vaart rustig over de stek en ziet op je fishfinder een interessant bodemverloop. Bijvoorbeeld een talud, een harde plaat, wiergrens of ander opvallend stuk bodem.
Bingo.
Positie opslaan.
Vanaf dat moment hoef je die plek niet iedere sessie opnieuw te zoeken.
Je kunt hem gewoon weer terugvinden.
Terugkijken in je sonarhistorie
Bij veel moderne DownScan- en SideScan-fishfinders kun je ook terugkijken in de sonarhistorie.
Dat is in combinatie met een Autopilot behoorlijk handig.
Stel: je vaart over een stuk water en ziet pas een paar seconden later op je scherm een interessante structuur.
Met de sonarhistorie kun je terugscrollen naar dat moment.
Bij systemen die deze functies met elkaar combineren, kun je vervolgens die locatie selecteren of als waypoint opslaan en je voerboot weer naar dat punt sturen.
Je hoeft dus niet te denken:
Waar zag ik dat nou precies?
Je kijkt terug, markeert de plek en vaart er weer naartoe.
Vooral met SideScan, waarbij je ook structuren links en rechts naast je vaarlijn kunt zien, kan dit erg interessant zijn.
En dan 3D-mapping
Nog een stap verder is 3D-mapping.
Bij systemen die dit ondersteunen kun je tijdens het varen dieptegegevens verzamelen en daar een 3D-kaart van de bodem van maken.
Dat is meer dan alleen een mooi plaatje.
Je ziet bijvoorbeeld duidelijker:
- waar een talud begint en eindigt
- waar kuilen of verhogingen zitten
- hoe een plateau loopt
- waar diepere geulen liggen
- hoe verschillende delen van je stek met elkaar verbonden zijn
Daardoor krijg je veel sneller een totaalbeeld van het water.
Waar je met normale sonar vooral kijkt naar wat er op dat moment onder je voerboot gebeurt, bouw je met 3D-mapping als het ware een kaart op van het gebied dat je hebt afgevaren.
En juist daar wordt de combinatie met een Autopilot interessant.
Zie je op je 3D-kaart een mooie overgang, kuil of rand? Dan kun je zo’n positie opslaan als waypoint en later opnieuw naar die locatie varen.
Je hoeft dus niet iedere sessie opnieuw te zoeken waar die interessante plek precies lag.
Sonarhistorie, 3D-mapping en Autopilot samen
Als je deze technieken combineert, krijg je eigenlijk een complete workflow.
Je vaart over het water met je fishfinder.
Met CHIRP, DownScan of SideScan zoek je interessante structuren.
Zie je iets pas nadat je er voorbij bent gevaren? Dan kun je bij veel systemen terugkijken in de sonarhistorie.
Met 3D-mapping krijg je vervolgens een beter totaalbeeld van hoe die stek in elkaar zit.
Daarna sla je de interessante plek op als waypoint en laat je de Autopilot je weer terugbrengen naar dat punt.
Heel simpel:
scannen → terugkijken → bodem begrijpen → waypoint opslaan → terugvaren
En juist dat maakt een moderne fishfinder in combinatie met Autopilot zoveel interessanter dan alleen “zien hoe diep het is”.
En in het donker?
Ook dan is een Autopilot handig.
Overdag gebruik je misschien een boom aan de overkant als herkenningspunt.
’s Nachts wordt die ineens een stuk lastiger terug te vinden.
Met opgeslagen waypoints blijft de positie gewoon beschikbaar.
Je moet tijdens het varen natuurlijk altijd blijven opletten.
Een Autopilot ziet niet automatisch iedere tak, zwemmende eend, andere boot of ander obstakel voor je.
Het blijft dus een hulpmiddel, geen chauffeur die alles van je overneemt.
Alles op één handzender
Bij moderne voerbootsets wordt het steeds interessanter om functies met elkaar te combineren.
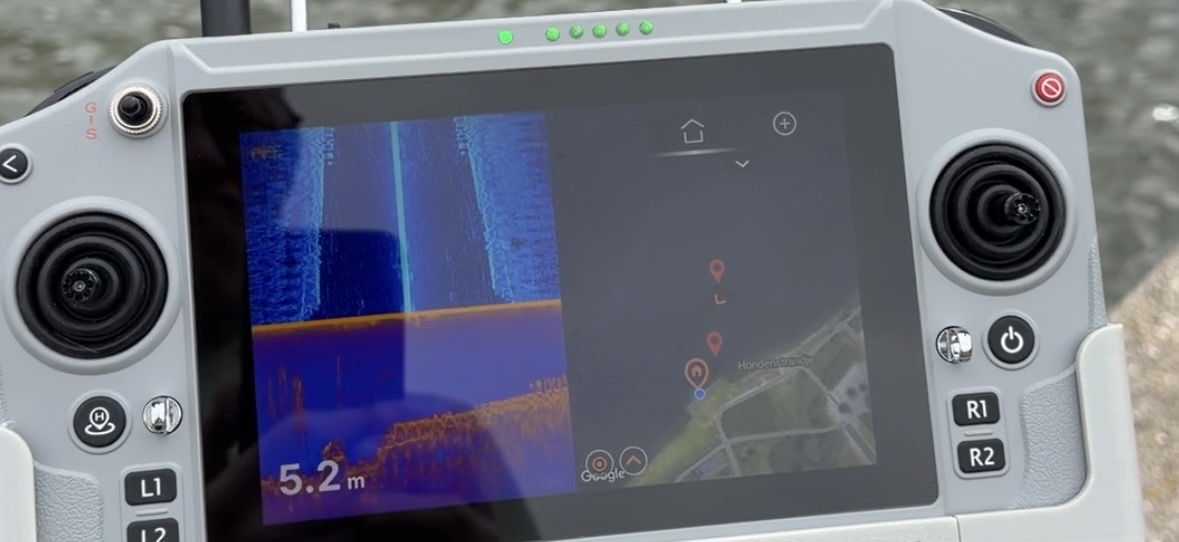
Met bijvoorbeeld een Skydroid G12 of G20 kun je, afhankelijk van je setup, de bediening van je voerboot, fishfinder en Autopilot samenbrengen.
Daardoor kun je varen, sonar bekijken, waypoints opslaan en terugvaren naar een stek zonder continu tussen verschillende apparaten te wisselen.
Vooral wanneer je veel met sonar en opgeslagen stekken werkt, is dat gewoon lekker overzichtelijk.
Is Autopilot voor iedereen nodig?
Nee.
Vis je vooral korte afstanden op kleinere wateren en vaar je meestal naar makkelijk herkenbare plekken? Dan kun je prima zonder.
Maar vis je regelmatig op grotere afstand, wil je nauwkeurig terugvaren naar dezelfde stekken of werk je veel met DownScan, SideScan, 3D-mapping en opgeslagen waypoints?
Dan wordt Autopilot ineens een stuk minder gadget en een stuk meer gereedschap.


Geef een reactie